无刷电机的工作原理
笔记 / 嵌入式
无刷电机把”电刷 + 换向器”的机械换向,换成了”位置反馈 + 功率管开关”的电子换向。本文从结构、电磁学三个定则、六步换相一直讲到 BLDC 与 PMSM 的分野——它们正是 电机控制的空间矢量调制 SVPWM 与 FOC 磁场定向控制的 C 语言实现 要驱动的对象。驱动它的功率管见 MOS管基础,PWM 基础见 PWM脉冲宽度调制详解。
一、无刷电机的结构
1.1 基本介绍
无刷电机是一种采用电子换向技术的电动机,它不需要使用传统的机械换向器来实现换向,而是通过控制电流的方式,使电机的转子在适当的时刻进行换向。
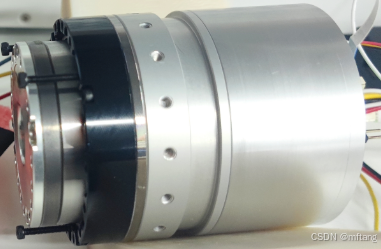
其硬件控制原理主要包括以下几个方面:
- 电源模块:无刷电机通常需要直流电源供电,电源模块将输入的交流电转换为稳定的直流电,提供给电机驱动器使用
- 电机驱动器:控制无刷电机运行的关键部件,通过控制电流的大小和方向来控制电机的转速和转向,通常包括电流传感器、电流控制器和功率放大器等组件
- 电机位置传感器:无刷电机需要准确知道转子的位置才能进行换向,常见位置传感器包括霍尔传感器和编码器
- 控制算法:根据位置传感器的反馈信息调整电流的大小和方向,实现电机的换向和调速;常见的有基于电流环和速度环的控制方法
1.2 组成结构
微观结构——通过下图可以大概了解无刷电机的内部基本结构:
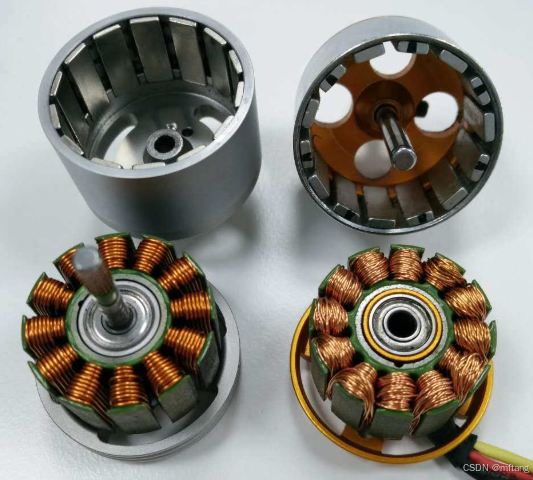
- 前盖:固定电机的转轴,封装线圈
- 中盖:固定电机,处于减速机与电机中间,用于将电机和减速机隔离
- 后盖:固定电机转轴,封装线圈
- 磁铁:产生电机转动需要的磁场
- 硅钢片:固定线圈和产生磁场
- 漆包线:组成电机内部的线圈
- 轴承:固定转轴
- 转轴:传动轴
宏观结构——从宏观上看,电机由以下几部分构成:
- 定子:有线圈绕组,固定不动的部分
- 转子:电机旋转的部分,用于输出电机的转动和扭矩
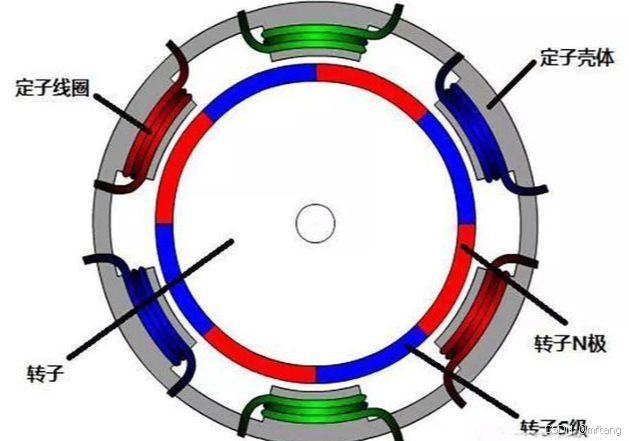
直流无刷电机的驱动原理:
- 改变电机定子线圈的电流交变频率和波形
- 定子周围形成磁场,驱动转子永磁体转动
- 转子将动能通过转轴传送给动力装置
二、无刷电机的工作原理
2.1 电磁学知识
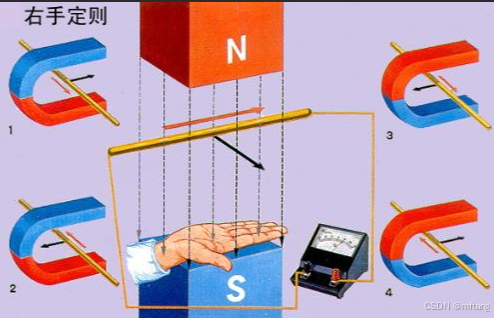
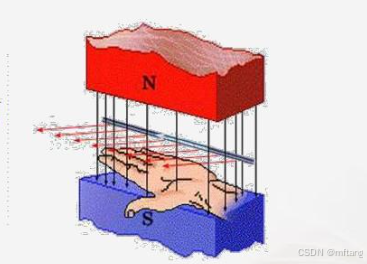
右手定则——判断导线切割磁感线时所产生的电流的方向:
- 伸开右手,使拇指与其余四个手指垂直,并且都与手掌在同一平面内
- 让磁感线从手心进入,并使拇指指向导线运动方向
- 四指所指的方向就是感应电流的方向
左手定则——判断通电导线在磁场中受力的方向:
- 伸开左手,使拇指与其他四指垂直且在一个平面内
- 让磁感线从手心垂直流过,四指指向电流方向
- 大拇指指向的就是安培力方向(即导体受力方向)
安培定则——判断通电线圈的磁场极性:
- 线圈:用右手握螺线管,让四指弯向螺线管中电流方向,大拇指所指的那端就是螺线管的 N 极
- 直线:大拇指指向电流方向,四指弯曲所指的方向为磁感线的方向
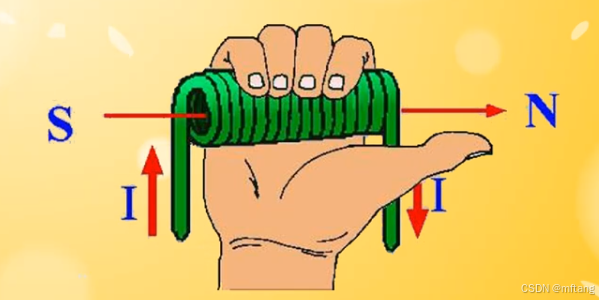
三个定则的记忆锚点:右手管”磁生电”(发电机),左手管”电流受力”(电动机),安培定则管”电生磁”。
2.2 PWM 控制原理
PWM(Pulse Width Modulation)即脉宽调制,是一种通过改变脉冲信号的宽度来控制电压或电流的方法。在 PWM 控制中,周期保持不变,而脉冲的宽度根据所需的输出控制信号而变化。
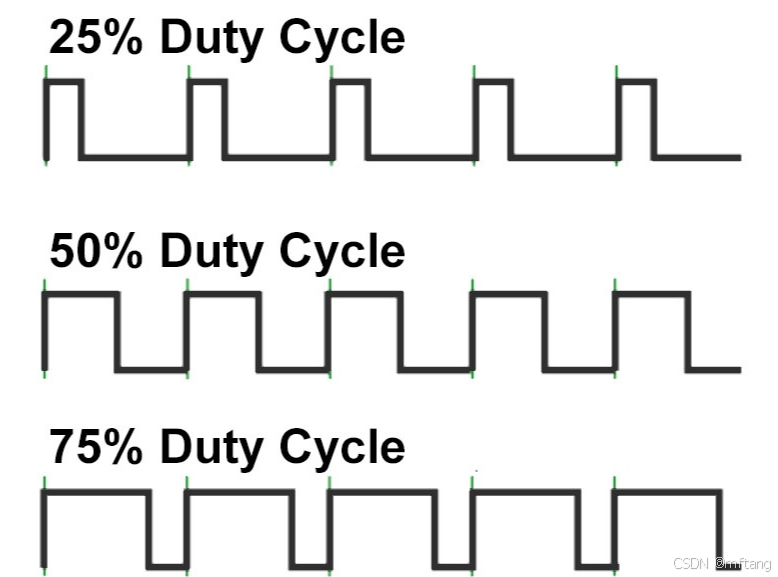
PWM 控制的步骤:
- 设定控制周期,即脉冲信号的周期
- 根据所需的输出信号,确定脉冲信号的占空比(占空比可以通过改变脉冲的宽度来调节)
- 生成脉冲信号——可以使用定时器、微控制器或专用的 PWM 模块
- 将脉冲信号传递给输出设备,如电机、LED 灯等
- 输出设备根据接收到的脉冲信号的占空比,调节相应的电压或电流
- 根据需要不断调整占空比,实时控制输出信号的电平或电流
2.3 电机转动的原理
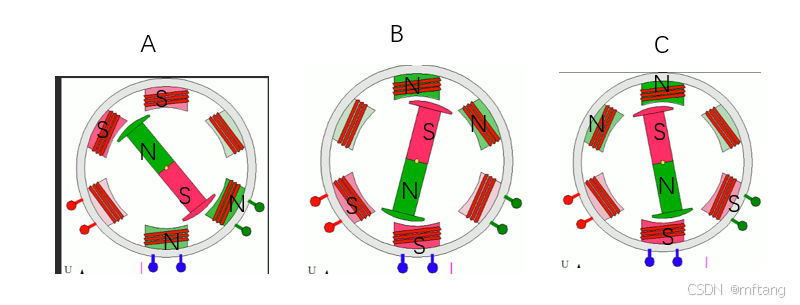
根据安培定则:通电的线圈会产生磁场,通过改变线圈电流的方向,就可以产生不同极性的磁场,从而推动转子的旋转。
根据磁极异性相吸、同性相斥的原理:中间永磁体在两侧电磁铁的作用下受力,在该力的作用下产生一个力矩,使得中间的磁铁发生旋转。
三、无刷电机的控制
3.1 控制原理介绍
相对于有刷电机,无刷电机没有电刷,这导致其控制方式和有刷电机不同:
- 有刷电机控制:通过机械结构(电刷 + 换向器)切换电流的方向,以改变磁场的方向,实现电机的驱动
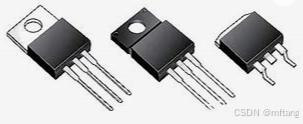
- 无刷电机的控制方式:必须通过专门的驱动电路才能实现转动的控制,一般采用 MOS 管这样的器件实现电子换向。MOS 本质上是一种开关,可以像汽车油门一样,通过控制管道的闭合程度,实现对电流通断的控制
3.2 硬件驱动电路原理
控制不同 MOS 管的通断组合,电机线圈电流的大小和方向就能够被改变。具体原理:
- 通电的线圈产生磁场,不同的磁极对应不同的位置,在定子和转子之间产生力矩,推动转子旋转
- 可通过控制电流的大小,调节磁场的强度,实现转子速度的控制
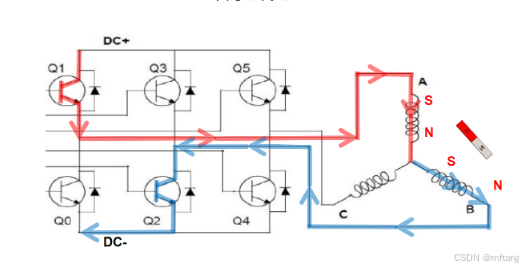
一个 MOS 控制磁极旋转的示例(图片来源 dengFOC):Q1、Q2 打开、其他 MOS 管关闭,红色线表示 A 相线圈中电流的流向、蓝色线表示 B 相线圈中电流的流向;根据安培定则,电流在这两个线圈中产生的磁场使定子呈现特定磁极,再依”同极性相斥、异极性相吸”驱动转子磁体旋转。
3.3 转动原理
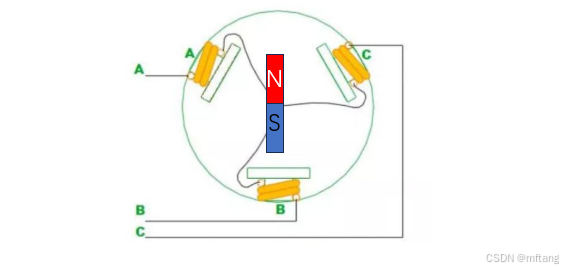
用一个简单的模型说明无刷电机的工作原理:三相二极内转子电机。三相控制线圈的末端连接在一起,构成星形(Y 形)结构;通过不同的通电组合可实现不同的电流流向,三相可实现的六种流向为 A→B、A→C、B→A、B→C、C→A、C→B。
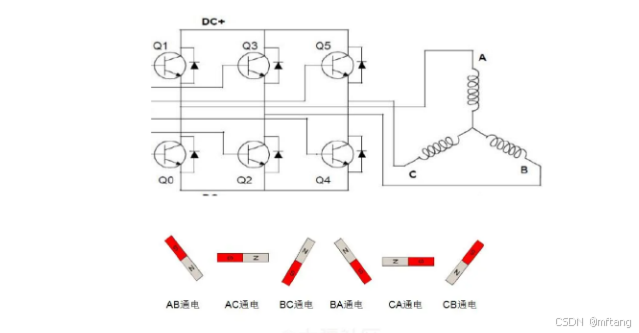
根据上述电路,六步换相的开关组合:
| 通电相序 | 导通的 MOS 管 |
|---|---|
| A→B | Q1、Q2 |
| A→C | Q1、Q4 |
| B→C | Q3、Q4 |
| B→A | Q3、Q0 |
| C→A | Q5、Q0 |
| C→B | Q5、Q2 |
根据上述电路,控制原理总结如下:
- 交替控制各相 MOS 管的通断,实现电机的转动
- MOS 管开关的速度变快,可以加速转子的转动
- MOS 管开关的速度变慢,转子的转动速度减慢
四、无刷电机的类型
4.1 无刷直流电机(BLDC)
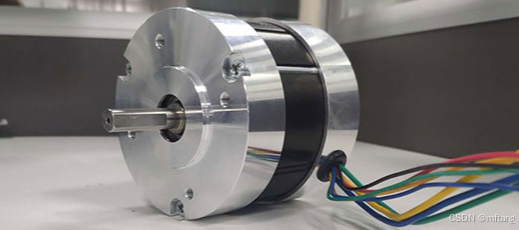
无刷直流电机(Brushless Direct Current Motor,简称 BLDC)是一种使用直流电源驱动的电动机。与传统的有刷直流电机相比,没有电刷和换向器,因此具有更高的效率、更长的寿命和更低的噪音。
BLDC 的核心部件是转子和定子:转子上的永磁体产生磁场,定子上的绕组通过与转子磁场相互作用产生转矩;改变定子绕组的通电方式,可以实现电机的正反转。其优点包括高效率、高转矩密度、高速范围、快速响应和较长的寿命;控制电路复杂度较高,但大规模集成电路的发展已使控制电路的复杂度和成本大大降低。广泛应用于家电、工业自动化、电动车辆等领域。
4.2 永磁同步电机(PMSM)
永磁同步电机是一种采用永磁体作为励磁源的同步电机。它通过控制转子磁场与定子磁场之间的相对位置,实现转子与定子之间的同步运转。
PMSM 具有效率高、功率因数高、转矩密度高和调速范围宽等优点。由于永磁体具有恒定的磁性,PMSM 不需要外部励磁,省去了励磁系统的复杂性和能耗。按永磁体的安装方式,可分为表面永磁同步电机(SPMSM)与内置永磁同步电机(IPMSM)两种:前者的永磁体直接粘贴在转子表面,后者的永磁体嵌入转子内部。PMSM 广泛应用于电动车辆、风力发电、空调压缩机等领域。
(原文本节配图与 3.3 节的六步换相电路为同一张图片,疑为公众号排版误贴,本页不重复收录。)
五、无刷电机控制的思路
5.1 问题的引入
从上面的无刷电机模型可以看到:转子在磁场中只有 6 个稳定的状态,因此旋转过程会出现扭矩抖动——不通电的时候用手转一下无刷电机,会感受到的”颗粒感”就是这么来的。
5.2 解决问题的方法
BLDC 方案:BLDC 的反电动势接近梯形波,基于这样的特性,其存在抖动问题也很正常。
根据上图的电机驱动原理,如果只有 6 拍,电机旋转一周会抖动 6 次;增加极对数会使抖动的间隔在 0~360° 范围内变短,颗粒感就不那么明显。实际使用的 BLDC 电机基本上都是多极对。
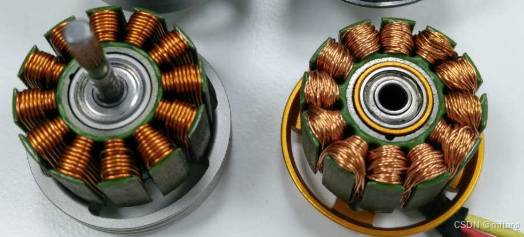
在软件控制方法上,可使用抗齿槽算法或 FOC 进行力矩补偿,实现平滑控制。
PMSM 方案:PMSM 的反电动势为正弦波形状,可以通过软件和算法结合 PWM 技术,将方波转变成等效的 SPWM 正弦波或 SVPWM 马鞍波来驱动电机,实现更理想化的控制效果。
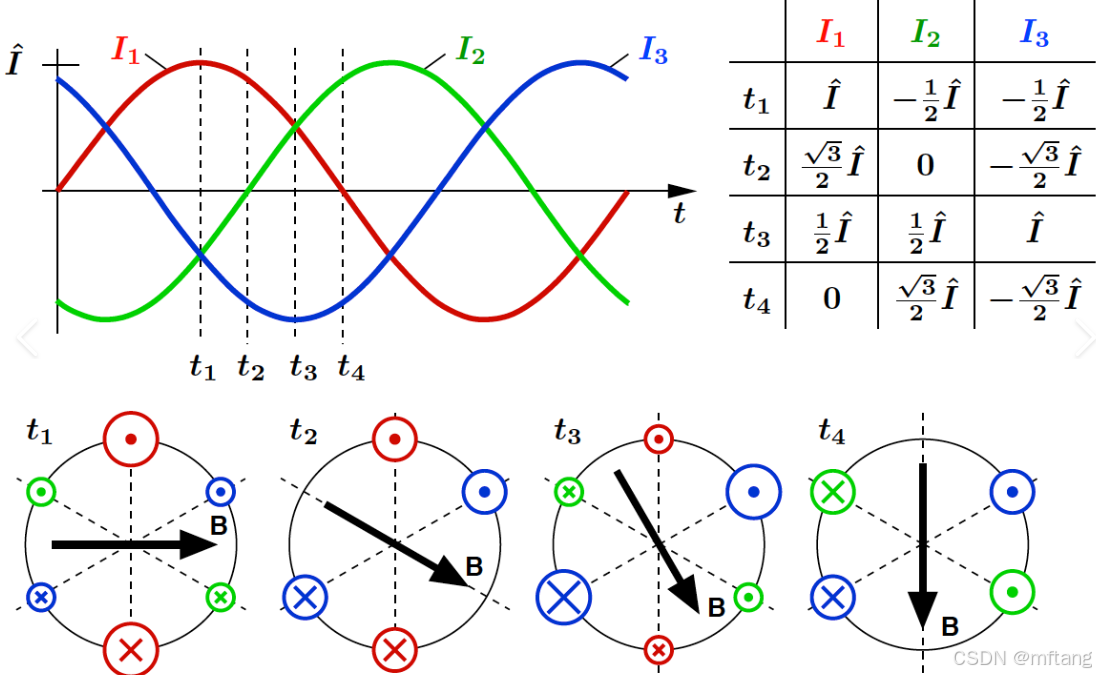
为了产生更好的波形、更好的旋转磁场,驱动器与控制算法就变得非常复杂——这正是 FOC 算法要解决的问题。
六、几点观察
- 原文 4.2 节编号误作 4.1:BLDC 与 PMSM 两节在原文(含目录)中都编为 4.1,本页将 PMSM 一节改为 4.2。
- PMSM 一节的配图是错贴:原文 PMSM 小节的插图与 3.3 节的六步换相电路是同一张图片(图片 URL 完全相同,且与 5.2.1 节复用的还是同一张),疑为公众号排版误贴,本页不重复收录。
- 六步换相表的管号以配图为准:表中 Q0
Q5 的编号沿原文与配图;常见原理图编号习惯是 Q1Q6,接线时以手上原理图的丝印为准。表中每对管子是跨相取的”一上一下”,不是同一桥臂的上下管。 - 笔误已代为修正:原文”构成一个星系结构”改为”星形(Y 形)结构”、“使得中间的磁铁发送旋转”改为”发生旋转”、“A 项/B 项线圈”统一为”A 相/B 相”、“反电动势被正弦波的形状”改为”为正弦波形状”。
- “颗粒感”到 FOC 的闭环:六步换相一转只有 6 个离散状态 → BLDC 路线靠多极对稀释抖动,PMSM 路线靠连续调制消除抖动,后者正是 电机控制的空间矢量调制 SVPWM 与 FOC 磁场定向控制的 C 语言实现 的出发点。原文 5.2.1 说”抗齿槽算法的 FOC”表述含混——齿槽转矩是机械开槽引起的、与换相抖动是两种现象,FOC 平滑的是后者。
素材来源:本文为微信公众号「ZephyrOS嵌入式操作系统」2026-08-26 文章《无刷电机的工作原理简介》的整理存档。原文 17 张插图去除 1 张重复(PMSM 节错贴的六步换相电路)后 16 处配图全部保留原图(15 个文件,PNG 转无损 WebP,像素零差异);明显笔误已修正,见「几点观察」。