电机控制的空间矢量调制 SVPWM
笔记 / 嵌入式
SVPWM 是 FOC 的”最后一公里”——把静止坐标系上的参考电压矢量 ,变成三相逆变器六个开关管的导通时序。电机本体与六步换相的背景见 无刷电机的工作原理,PWM 基础见 PWM脉冲宽度调制详解;本文的代码与 FOC 磁场定向控制的 C 语言实现 是同一份 foc_ctrl 工程,Clarke/Park 变换的全文在那边。
一、SVPWM 介绍
空间矢量调制(SVPWM)是感应电机和永磁同步电机(PMSM)磁场定向控制的常用方法。空间矢量调制负责生成脉宽调制信号以控制逆变器的开关,由此产生所需的调制电压,以所需的速度或转矩驱动电机。空间矢量调制也称为空间矢量脉宽调制(Space Vector PWM)。
二、实现原理
2.1 设计要求
考虑三相逆变器电机控制的空间矢量调制,该逆变器具有六个开关,共有八种有效的开关配置。每种开关配置都会产生特定的电压施加于电机端子——这些电压是基本空间矢量,以空间矢量六边形表示其幅值和方向。
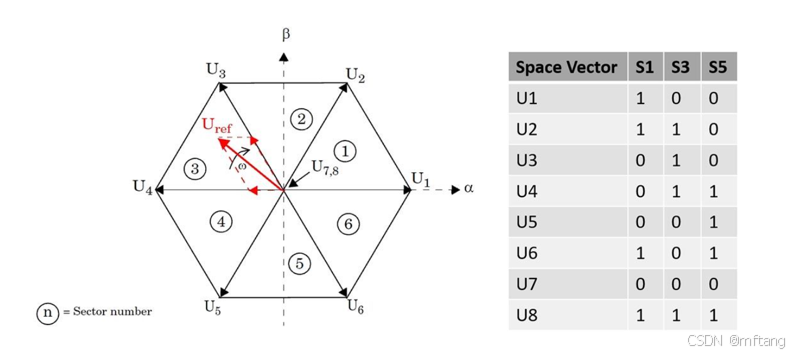
通过对开关区间内的基本空间矢量(方向)和零矢量(幅值)作用时间进行调节,可以近似得到空间矢量六边形内任意位置、任意幅值的电压矢量。例如图中,一个 PWM 周期内选择两个相邻空间矢量( 和 )分别作用一段时间、在周期其余时间内由零矢量( 或 )作用,从而得到近似平均参考矢量 。
这就是伏秒平衡——相邻两个有效矢量 、 与零矢量 (取 或 )按作用时间加权,合成参考矢量:
其中 为 PWM 周期,、 为两个相邻有效矢量的作用时间, 为零矢量作用时间。通过控制开关序列——即控制脉冲的导通持续时间——就可以在每个 PWM 周期获得具有变化幅值和方向的任何电压矢量。空间矢量调制方法的目标,就是在每个 PWM 周期生成与参考电压矢量相符的开关序列,以实现连续旋转的空间矢量。
2.2 SVPWM 的实现
空间矢量调制方法基于参考电压矢量进行操作,在每个 PWM 周期为逆变器生成适当导通信号。采用空间矢量调制的磁场定向控制架构如下:
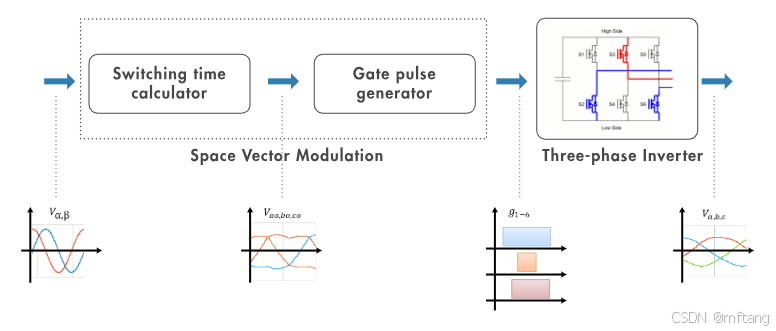
在每个 PWM 周期,以电压矢量作为输入参考,SVM 算法会:
- 基于参考电压矢量计算开关导通时间
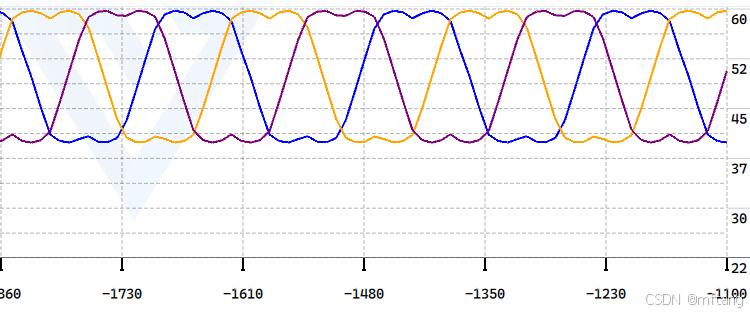
- 基于导通时间生成马鞍波
- 基于导通时间为逆变器开关生成适当的导通脉冲
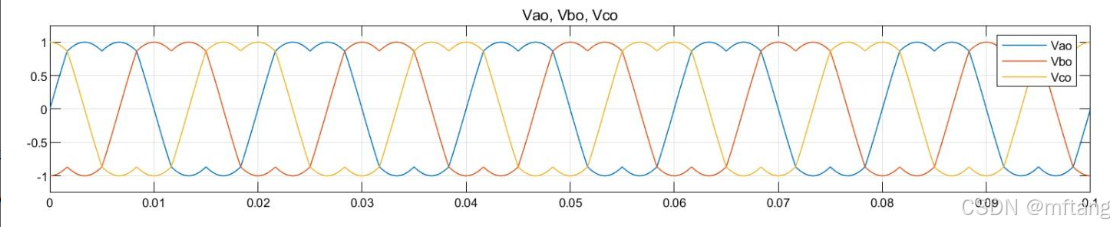
所生成的马鞍波能够最大程度地利用直流总线电压——与正弦脉宽调制(SPWM)相比,该方法能提供更好的额定电压输出(通用结论:SVPWM 线性区的最大线电压幅值比 SPWM 高约 15%)。然后,将生成的导通信号应用于三相逆变器的开关,以所需的速度或转矩驱动电机。
三、SVPWM 的 C 语言实现
3.1 代码结构
原文按其工程文件的行号描述代码结构:
- 代码 84 行:设置 SVPWM 的采样周期
- 代码 85~87 行:设置扇区判断的电压值(、、)
- 代码 91 行:计算扇区
- 代码 97~111 行:实现第 5 扇区的波形
- 代码 116~129 行:实现第 1 扇区的波形
- 代码 130~145 行:实现第 3 扇区的波形
- 代码 147~162 行:实现第 2 扇区的波形
- 代码 165~179 行:实现第 6 扇区的波形
- 代码 181~196 行:实现第 4 扇区的波形
(原文在此配了 5 张代码截图;代码全文已在下面转写为可复制的文本,截图不再收录。)
[!NOTE] 本文源码与 FOC 磁场定向控制的 C 语言实现 收录的
foc_ctrl.c/.h是同一份代码(同为 mftang 的 foc_ctrl 工程,Clarke/Park 正逆变换的全文与逐行观察在那边)。本页只展开 SVPWM 本体,两个文件的完整清单以 FOC 笔记为准。
SVPWM 用到的数据结构(SVPWM_T,摘自 foc_ctrl.h):
typedef struct
{
    int sector;
    float u1;
    float u2;
    float u3;
    float ta;
    float tb;
    float tc;
    float Ts;
    float t0;
    float t1;
    float t2;
    float t3;
    float t4;
    float t5;
    float t6;
    float t7;
} SVPWM_T;
3.2 SVPWM 函数本体
void SVPWM(SVPWM_T *svpwm, Phase_T *abc)
{
    float sum;
    float k_svpwm;
    // step-1: 设置象限电压值
    svpwm->Ts = 1.0f;        // SVPWM的采样周期
    svpwm->u1 = abc->Ua;
    svpwm->u2 = abc->Ub;
    svpwm->u3 = abc->Uc;
    // step2:扇区判断
    // 根据u1、u2和u3的正负情况确定所处的扇区
    svpwm->sector = (svpwm->u1 > 0.0f) + ((svpwm->u2 > 0.0f) << 1) + ((svpwm->u3 > 0.0f) << 2); // N=4*C+2*B+A
    // step3:计算基本矢量电压作用时间(占空比)
    // 根据扇区的不同,计算对应的t_a、t_b和t_c的值,表示生成的三相电压的时间
    switch (svpwm->sector)
    {
        case 5:
            // 扇区5
            svpwm->t4 = svpwm->u3;
            svpwm->t6 = svpwm->u1;
            sum = svpwm->t4 + svpwm->t6;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum; //
                svpwm->t4 = k_svpwm * svpwm->t4;
                svpwm->t6 = k_svpwm * svpwm->t6;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t4 - svpwm->t6) / 2;
            svpwm->ta = svpwm->t4 + svpwm->t6 + svpwm->t7;
            svpwm->tb = svpwm->t6 + svpwm->t7;
            svpwm->tc = svpwm->t7;
            break;
          case 1:
            // 扇区1
            svpwm->t2 = -svpwm->u3;
            svpwm->t6 = -svpwm->u2;
            sum = svpwm->t2 + svpwm->t6;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum; // 计算缩放系数
                svpwm->t2 = k_svpwm * svpwm->t2;
                svpwm->t6 = k_svpwm * svpwm->t6;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t2 - svpwm->t6) / 2;
            svpwm->ta = svpwm->t6 + svpwm->t7;
            svpwm->tb = svpwm->t2 + svpwm->t6 + svpwm->t7;
            svpwm->tc = svpwm->t7;
            break;
        case 3:
            // 扇区3
            svpwm->t2 = svpwm->u1;
            svpwm->t3 = svpwm->u2;
            sum = svpwm->t2 + svpwm->t3;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum; //
                svpwm->t2 = k_svpwm * svpwm->t2;
                svpwm->t3 = k_svpwm * svpwm->t3;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t2 - svpwm->t3) / 2;
            svpwm->ta = svpwm->t7;
            svpwm->tb = svpwm->t2 + svpwm->t3 + svpwm->t7;
            svpwm->tc = svpwm->t3 + svpwm->t7;
            break;
        case 2:
            // 扇区2
            svpwm->t1 = -svpwm->u1;
            svpwm->t3 = -svpwm->u3;
            sum = svpwm->t1 + svpwm->t3;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum;
                svpwm->t1 = k_svpwm * svpwm->t1;
                svpwm->t3 = k_svpwm * svpwm->t3;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t1 - svpwm->t3) / 2;
            svpwm->ta = svpwm->t7;
            svpwm->tb = svpwm->t3 + svpwm->t7;
            svpwm->tc = svpwm->t1 + svpwm->t3 + svpwm->t7;
            break;
        case 6:
            // 扇区6
            svpwm->t1 = svpwm->u2;
            svpwm->t5 = svpwm->u3;
            sum = svpwm->t1 + svpwm->t5;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum; //
                svpwm->t1 = k_svpwm * svpwm->t1;
                svpwm->t5 = k_svpwm * svpwm->t5;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t1 - svpwm->t5) / 2;
            svpwm->ta = svpwm->t5 + svpwm->t7;
            svpwm->tb = svpwm->t7;
            svpwm->tc = svpwm->t1 + svpwm->t5 + svpwm->t7;
            break;
        case 4:
            // 扇区4
            svpwm->t4 = -svpwm->u2;
            svpwm->t5 = -svpwm->u1;
            sum = svpwm->t4 + svpwm->t5;
            if (sum > svpwm->Ts)
            {
                k_svpwm = svpwm->Ts / sum; //
                svpwm->t4 = k_svpwm * svpwm->t4;
                svpwm->t5 = k_svpwm * svpwm->t5;
            }
            svpwm->t7 = (svpwm->Ts - svpwm->t4 - svpwm->t5) / 2;
            svpwm->ta = svpwm->t4 + svpwm->t5 + svpwm->t7;
            svpwm->tb = svpwm->t7;
            svpwm->tc = svpwm->t5 + svpwm->t7;
            break;
        default:
            break;
    }
    // step4:3路PWM输出
}
3.3 STM32G4 平台上验证
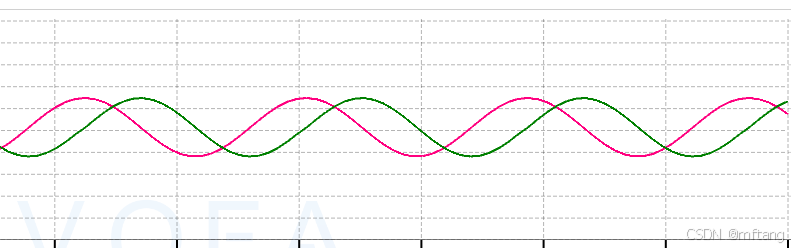
测试入口是 foc_test()(完整源码见 FOC 磁场定向控制的 C 语言实现):给定 、,让电角度 从 0 扫到 (步进 0.275 rad),每个角度依次做逆 Park 变换、逆 Clarke 变换、SVPWM 转换,把 、 与三相占空比 ta/tb/tc 按逗号分隔打印出来。
α、β 坐标系上的波形(正交的两路正弦):
经 SVPWM 转换后的三相波形(马鞍波):
四、几点观察
- 与 FOC 磁场定向控制的 C 语言实现 同一份代码:本文的
foc_ctrl.c/.h与 FOC 笔记收录的完全同源(两个公众号先后刊发)。Clarke 变换”注释写除 、代码却乘 “的矛盾在那边已详述,照抄前先核对。 - 扇区判断是”三值编码”:
(u1>0) + ((u2>0)<<1) + ((u3>0)<<2)把三相电压符号拼成三位二进制数 ,一步得到扇区号,省掉了传统扇区判断的arctan或Uref1/2/3三比较法。三相电压互差 120°、任一时刻不会同号,所以 (全负)与 (全正)理论上不可达——default: break;里什么都不做也”安全”。但数值噪声或断相时 仍可能落进 0/7,此时ta/tb/tc保持上一次的旧值,输出占空比冻结——排查断相/开路故障时记得这一现象。 - 电压直接当时间用,隐含归一化约定:
t4 = u3; t6 = u1;把电压值直接赋给作用时间,成立的前提是输入电压已经归一化到 占空比域(foc_test()里dq.d = 0.2f正是归一化值,Ts = 1.0f)。若直接喂以伏特为单位的电压(如 12 V),sum > Ts恒成立,每拍都触发饱和缩放,波形整体压扁。 - 零矢量对半分是七段式的关键细节:
t7 = (Ts - t4 - t6) / 2把剩余时间平分给 PWM 周期两端的零矢量,每个有效矢量作用段被零矢量对称包裹(七段式),开关谐波性能优于把零矢量集中放一侧的五段式。 .c文件头注释写的是foc_ctrl.h:原文两个文件的File Name都是foc_ctrl.h,转写时保留原样。- 行号对应关系:「代码 84 行」等行号对应原工程文件;本页代码块是节选,行号不再一一对应。
素材来源:本文为微信公众号「ZephyrOS嵌入式操作系统」2026-09-02 文章《电机控制的空间矢量调制 (SVPWM)》的整理存档(原代码 Copyright (c) 2024 tangminfei2013@126.com,与 FOC 磁场定向控制的 C 语言实现 同源)。原文 2 张公式截图改写为 KaTeX、5 张代码截图转写为文本代码块、5 张示意图保留原图(PNG 转无损 WebP,像素零差异)。