状态机与表驱动详解
笔记 / 嵌入式
引言
嵌入式程序和桌面程序最大的区别是永远不退出。上电之后主循环要连续运行几天几个月,期间要响应按键、接收报文、读取传感器,没有”做完就 return”这回事。这类长期运行、由事件驱动的逻辑,写清楚需要的是纪律。
状态机的核心主张只有一句:系统在任一时刻恰好处于一个可命名的状态,外部事件驱动它在状态之间转移。它能消除嵌入式代码里最顽固的一类 bug,即标志位排列组合失控。本文从 UML 记法讲到 switch-case、转移表、函数指针表三种实现,再到事件队列与层次状态机,配一套按键与充电器的实战代码。
一、状态机的三要素
状态机的三要素是状态、事件和转移(带动作)。用 Miro Samek《Practical UML Statecharts in C/C++》里最经典的开场例子,键盘的 CAPS_LOCK 键,就能看全这三个要素:
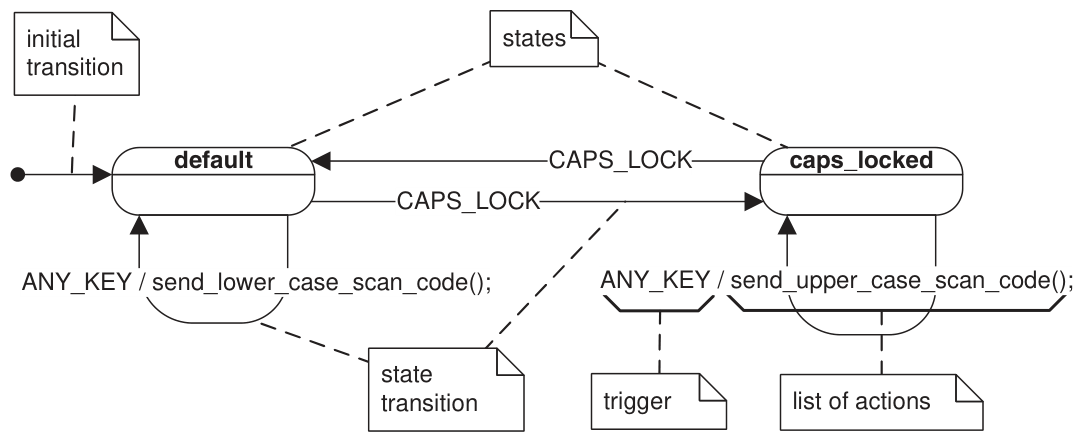
小写打字时处于 default 状态,按一下 CAPS_LOCK 转到 caps_locked,再按又转回来。每按任意键执行各自的动作,输出小写或大写。这张图读完,UML 状态图的常用记号也就齐了:
| 记号 | 名字 | 含义 |
|---|---|---|
| 圆角矩形 | 状态 | 系统所处的一个稳定情形,用名词命名 |
| 实心圆 + 箭头 | 初始转移 | 上电/复位后进入的第一个状态 |
触发 [守卫] / 动作 | 转移标注 | 事件到来、条件满足时,做什么、去哪 |
| 指回自己的箭头 | 自转移 | 不离开状态的内部转移,entry/exit 不重跑 |
| 大矩形包小矩形 | 嵌套状态 | 层次状态机(见第六节) |
二、状态图不是流程图
两者的箭头画法一样,语义完全相反。流程图更接近组合逻辑,下一步只由当前步骤决定;状态机则像时序逻辑,行为还取决于当前所处的状态。Samek 用同一行为的两种建模把这个区别画得很清楚:
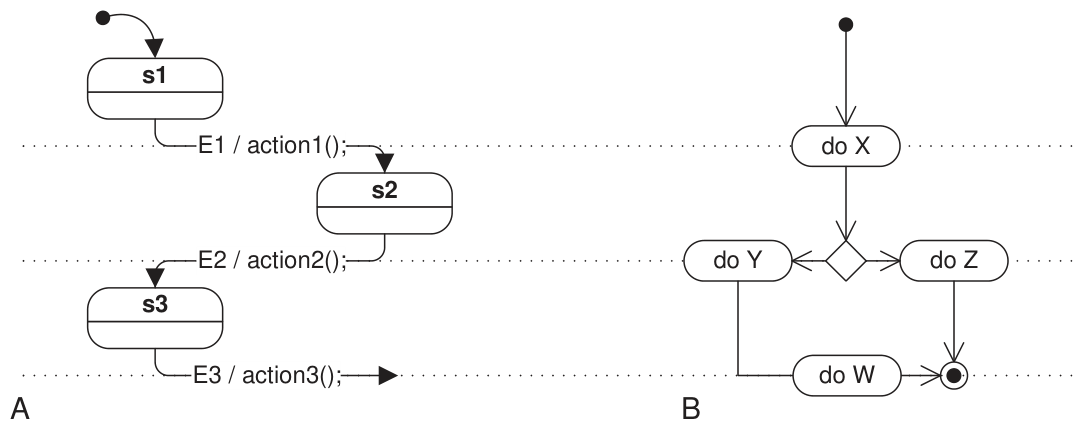
| 流程图 | 状态机 | |
|---|---|---|
| 驱动方式 | 控制流自己往下走 | 被事件推着走,没有事件就静止 |
| 空闲时 | 走到终点就结束 | 停在某个状态,无限期等待 |
| 循环 | 靠箭头绕回去,状态一多就难以看清 | 天生是闭环 |
| 擅长 | 一次做完的数据加工 | 长期运行的响应行为 |
| 典型用途 | 算法、初始化序列 | 按键、协议解析、电源管理 |
嵌入式里大量逻辑属于第二类:不知道下一个事件什么时候来、是什么,只知道来了之后该做什么。用流程图的思路写这类逻辑,就会出现大量标志位,本质上是一个没有画出来的状态机(第九节展开)。
三、基线实现:switch-case
最朴素的状态机不需要任何框架,一个枚举加两层 switch:
typedef enum { ST_IDLE, ST_RUN, ST_PAUSE, ST_FAULT } dev_state_t;
typedef enum { EV_START, EV_STOP, EV_ERROR, EV_ACK } dev_event_t;

static dev_state_t state = ST_IDLE;

void dev_dispatch(dev_event_t ev)
{
    switch (state) {
    case ST_IDLE:
        switch (ev) {
        case EV_START: motor_on();  state = ST_RUN;   break;
        default:                                        break;  // 其余忽略
        }
        break;
    case ST_RUN:
        switch (ev) {
        case EV_STOP:   motor_off(); state = ST_IDLE; break;
        case EV_ERROR:  motor_off(); latch_fault();   state = ST_FAULT; break;
        default:                                        break;
        }
        break;
    /* ST_PAUSE / ST_FAULT 同理 */
    }
}
三层结构一目了然:外层管状态,内层管事件,赋值即转移。状态和事件都不多时,这就是合适的选择,不必过度设计。问题出在规模上:状态数乘事件数一大,case 嵌套迅速膨胀;新增一个状态要同步修改所有内层 switch 的 default 分支,漏掉一处就是一个只在特定状态下才复现的丢事件 bug。
四、表驱动:把转移画进数组
状态机的本质是一张 状态 × 事件 → 下一状态 + 动作 的二维表。既然是表,就可以放进数组,用数据代替代码。以一个简化的锂电池充电器为例:
| 当前状态 \ 事件 | 插入电池 | 电压到阈值 | 拔出电池 | 超温 |
|---|---|---|---|---|
| 检测 | → 预充 | — | — | → 故障 |
| 预充 | — | → 快充 | → 检测 | → 故障 |
| 快充 | — | → 已充满 | → 检测 | → 故障 |
| 已充满 | — | — | → 检测 | → 故障 |
| 故障 | — | — | → 检测 | — |
typedef enum { ST_DETECT, ST_PRE, ST_FAST, ST_FULL, ST_FAULT, ST_NUM } chg_state_t;
typedef enum { EV_BAT_IN, EV_V_TH, EV_BAT_OUT, EV_T_NOK, EV_NUM } chg_event_t;

typedef struct {
    chg_state_t next;
    void (*action)(void);       // NULL 表示该格忽略事件
} chg_trans_t;

/* [当前状态][事件] —— 转移全部集中在这一块只读数据里 */
static const chg_trans_t CHG_TABLE[ST_NUM][EV_NUM] = {
    /*                 EV_BAT_IN                  EV_V_TH                 EV_BAT_OUT              EV_T_NOK            */
    /* ST_DETECT  */ {{ST_PRE,  chg_start_pre},  {ST_DETECT, NULL},      {ST_DETECT, NULL},      {ST_FAULT, chg_latch}},
    /* ST_PRE     */ {{ST_PRE,  NULL},           {ST_FAST, chg_start_fast},{ST_DETECT, chg_off}, {ST_FAULT, chg_latch}},
    /* ST_FAST    */ {{ST_FAST, NULL},           {ST_FULL, chg_stop},    {ST_DETECT, chg_off},   {ST_FAULT, chg_latch}},
    /* ST_FULL    */ {{ST_FULL, NULL},           {ST_FULL, NULL},        {ST_DETECT, chg_off},   {ST_FAULT, chg_latch}},
    /* ST_FAULT   */ {{ST_FAULT,NULL},           {ST_FAULT,NULL},        {ST_DETECT, chg_off},   {ST_FAULT,NULL}},
};

static chg_state_t chg_state = ST_DETECT;

void chg_dispatch(chg_event_t ev)
{
    const chg_trans_t *t = &CHG_TABLE[chg_state][ev];
    if (t->action != NULL)
        t->action();              // 先执行动作再更新状态,顺序统一
    chg_state = t->next;
}收益是结构性的:chg_dispatch 永远不用再改,增加状态和事件只需要改表(编译器还会按 ST_NUM × EV_NUM 检查初始化是否完整);评审转移逻辑时读的是一块矩形数据,扫一眼就知道快充态对哪些事件没有处理。
一个实践细节:表里放不下 if-else 这类分支,比如”插入的电池电压太低才进预充”。正确的做法是把分支挪进事件定义:采到电池电压后,由事件生产侧区分 EV_BAT_IN_LOW 和 EV_BAT_IN_OK,表保持纯数据。确实复杂的守卫条件,放进该格的 action 函数里,不要让它漏出表外。
五、每状态一个函数
状态多了以后,另一种组织方式是让每个状态对应一个专属函数,返回下一状态:
typedef chg_state_t (*chg_handler_t)(chg_event_t ev);

static chg_state_t h_detect(chg_event_t ev)
{
    switch (ev) {
    case EV_BAT_IN:  chg_start_pre();  return ST_PRE;
    case EV_T_NOK:   chg_latch();      return ST_FAULT;
    default:                           return ST_DETECT;
    }
}
/* h_pre / h_fast / h_full / h_fault 同理 */

static const chg_handler_t CHG_HANDLERS[ST_NUM] = {
    [ST_DETECT] = h_detect,  [ST_PRE] = h_pre,    [ST_FAST] = h_fast,
    [ST_FULL]   = h_full,    [ST_FAULT] = h_fault,
};

void chg_dispatch(chg_event_t ev)
{
    chg_state = CHG_HANDLERS[chg_state](ev);
}
三种实现的取舍:
| 实现方式 | 转移逻辑 | 加一个状态 | 适合 |
|---|---|---|---|
| switch-case | 分散在 case 里 | 改所有内层 switch | 状态 ≤ 4 的小机器 |
| 转移表 | 集中成矩形数据 | 加一行 | 转移规整、动作简单 |
| 函数指针表 | 分散在各状态函数 | 加一个函数+表项 | 单状态逻辑重(带计数、查表) |
判断标准只有一条:修改时是否需要同时改动多处。转移表的优势是所有转移一屏可见,函数表的优势是每个状态的私有逻辑各自管理。
六、层次状态机
状态多了会出现一个重复模式:好几个状态对同一个事件的反应完全一样,比如充电器里任何状态拔电池都回到检测态。平面状态机只能把这条转移复制 N 遍;层次状态机(HSM)允许状态嵌套,让一组状态共享一条转移:
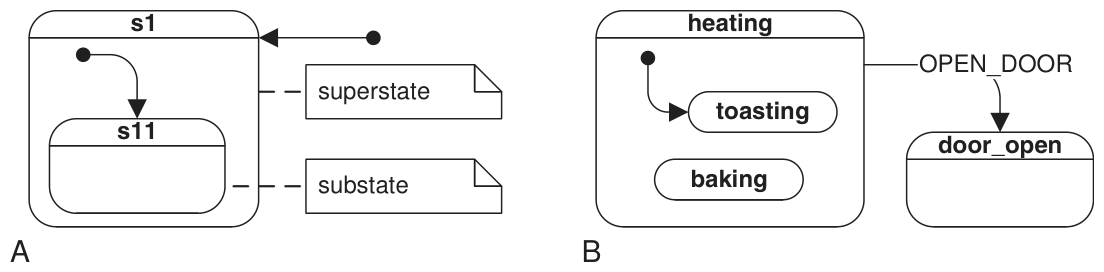
右图中 heating 是超状态,toasting 和 baking 是它的子状态。子状态不认识的事件(比如 OPEN_DOOR)会沿着层次上浮给超状态处理,一条转移就覆盖了”烤面包时开门”和”烘焙时开门”两种情况,将来再加 broiling 子状态也不用回来补边。Samek 把这称为行为继承:超状态的行为被所有子状态自动共享。
进入和退出嵌套状态时的动作次序比较麻烦(从外到内执行 entry,从内到外执行 exit),完整实现就是他那本书后半部分的 QP 框架。日常工程里更务实的做法是:平面状态机加默认行兜住公共事件,嵌套作为思维工具,知道这几个状态属于同一组,就不会把同一条转移抄五遍还抄错一处。
七、事件队列与 run-to-completion
状态机始终涉及并发:事件往往来自中断(串口收到一字节、定时器到点、按键扫描),而动作必须在主循环里执行。正确的分工会让系统天然避免一大类竞态:
#define EVQ_DEPTH 16

static chg_event_t evq[EVQ_DEPTH];
static volatile uint8_t evq_head, evq_tail;

/* ISR 里调用:只入队,绝不做动作 */
void chg_post_from_isr(chg_event_t ev)
{
    uint8_t next = (uint8_t)((evq_head + 1) % EVQ_DEPTH);
    if (next != evq_tail) {           // 满了宁可丢,也不阻塞中断
        evq[evq_head] = ev;
        evq_head = next;
    }
}

/* 主循环里调用:出队一个,处理完再取下一个 */
void chg_run(void)
{
    while (evq_tail != evq_head) {
        chg_dispatch(evq[evq_tail]);
        evq_tail = (uint8_t)((evq_tail + 1) % EVQ_DEPTH);
    }
}
配套的语义叫 run-to-completion(RTC):一个事件的处理过程不可分割,转移、动作、状态更新全部完成之前,不开始处理下一个事件。这带来一个重要特性:整个状态机不需要任何锁。事件队列在这里的作用类似数字电路里的寄存器,把中断侧的异步输入先锁存下来,主循环再按节拍逐个消费。ISR 只访问两个下标和数组(单生产者单消费者,索引各自单写),所有状态变量只在主循环这一个上下文里被读写。
反面做法是在中断里直接调用 chg_dispatch():动作里那些”启动 PWM、刷新显示、走 I2C”的操作带着中断优先级抢先执行,和主循环里的读写交织在一起,偶发错乱而且难以复现。队列深度按最坏情况下一个 RTC 周期里能积压多少事件来取,不要凭感觉估计。事件队列在 RTOS 里的完整形态见 FreeRTOS队列与任务通知详解。
八、实战:按键消抖与长按
把前几节的内容用在一个真实场景上:机械按键,10 ms 定时器节拍,要求滤除抖动、区分短按与长按(1 s)。这是小机器用 switch-case 加扩展状态变量的典型例子:
typedef enum { K_RELEASED, K_DEBOUNCE, K_PRESSED, K_LONG } key_state_t;

static key_state_t k_state = K_RELEASED;
static uint8_t     k_cnt;              // 扩展状态变量:时间在这台机器里只是一个计数

/* 定时器每 10ms 喂一次,pressed 为当前引脚电平采样 */
void key_tick_10ms(uint8_t pressed)
{
    switch (k_state) {
    case K_RELEASED:
        if (pressed) { k_cnt = 0; k_state = K_DEBOUNCE; }
        break;

    case K_DEBOUNCE:                    // 连续 2 拍都按着才算真按下
        if (!pressed) { k_state = K_RELEASED; }             // 抖回去了:当作没发生
        else if (++k_cnt >= 2) { key_post(EV_KEY_DOWN); k_state = K_PRESSED; k_cnt = 0; }
        break;

    case K_PRESSED:
        if (!pressed) { key_post(EV_KEY_UP); k_state = K_RELEASED; }   // 短按:松手才算数
        else if (++k_cnt >= 100) { key_post(EV_KEY_LONG); k_state = K_LONG; }  // 100×10ms=1s
        break;

    case K_LONG:                        // 长按已经上报,等松手回初态
        if (!pressed) { k_state = K_RELEASED; }
        break;
    }
}有两处设计值得留意。其一,短按的事件在松手瞬间才发出(EV_KEY_UP),因为按下那一刻无法预知用户接下来是短按还是长按,事件发出的时机本身就是状态设计的一部分。其二,时间没有单独占用一个状态维度,而是一个普通的计数变量挂在状态旁边:状态数量容易膨胀时,增加一个扩展状态变量比增加五个状态代价小得多,这正是 Samek 书里”扩展状态机”一节的要点。
同样的结构换一个场景就是协议解析:等帧头 → 等长度 → 收数据 → 验校验 四态循环(详见 嵌入式通信协议UART、I2C、SPI对比详解 的帧接收部分,RS-485/Modbus 的字节流都是这样一层层解析出来的),以及 bootloader 里 等命令 → 擦除 → 写入 → 校验回读 的固件更新流程(Bootloader 与 IAP 详解)。节拍来源用 单片机定时器与中断系统详解 里的基本定时器中断即可,不要在主循环里数循环次数来估算时间。
九、反模式:标志位组合
最后处理本文开头提到的那类代码:
if (!err && started && !paused && mode == 2 && xfer_done) {
    // 这五个布尔量的这个组合,意味着"快充阶段、无故障、数据就绪"
}
五个布尔量理论上编码了 32 种组合,其中 28 种是从未设计过的非法状态,它们只是恰好还没有同时出现过。每次加需求就添一个 flag,每个 flag 要在所有历史组合下重新推演一遍;谁也说不清”paused 但 xfer_done”是否合法,因为它没有名字。
状态机的解法是给这些组合命名:mode==2 && started && !paused 就是 ST_FASTCHARGE,一个枚举值,非法组合在类型上就不存在。判断一个模块该不该重构成状态机,有一个简单的启发式:数一数同时参与逻辑的布尔标志,超过三个就应该画图,画在纸上比画在 if 条件里代价小。
踩坑速查
| 症状 | 病根 | 药 |
|---|---|---|
| 状态变量在好几个函数里被赋值 | 状态转移散落各处 | 状态只允许在一个 dispatch 里更新 |
| 加状态要改五个文件 | 转移逻辑分散 | 迁移到转移表或函数指针表 |
| 偶发丢事件 | 中断里直接执行动作 | ISR 只入队,主循环 RTC 消费 |
| 处理事件时逻辑重入错乱 | 没有 RTC 语义 | 事件排队串行处理,禁止递归 dispatch |
| 表越填越大全是 NULL | 状态×事件维度失控 | 默认行兜底 + 把分支挪进事件定义 |
| 机器偶尔卡死在某个状态 | 等外部源的状态没兜底 | 凡等外设/总线的状态都配 TIMEOUT 事件 |
| 队列满后事件丢失 | 丢弃策略没有记录 | 满时计数或置错标志,深度按最坏积压取 |
总结
状态机是嵌入式逻辑的默认形态:长期运行的系统必然处于某个可命名的状态,必然靠事件驱动。实现手段按规模升级:小机器用 switch-case,转移规整的用二维表,状态私有逻辑多的就每状态一个函数,事件跨上下文则必经队列加 RTC。最值得记住的一条判断是第九节的:布尔标志超过三个,就该画图了。